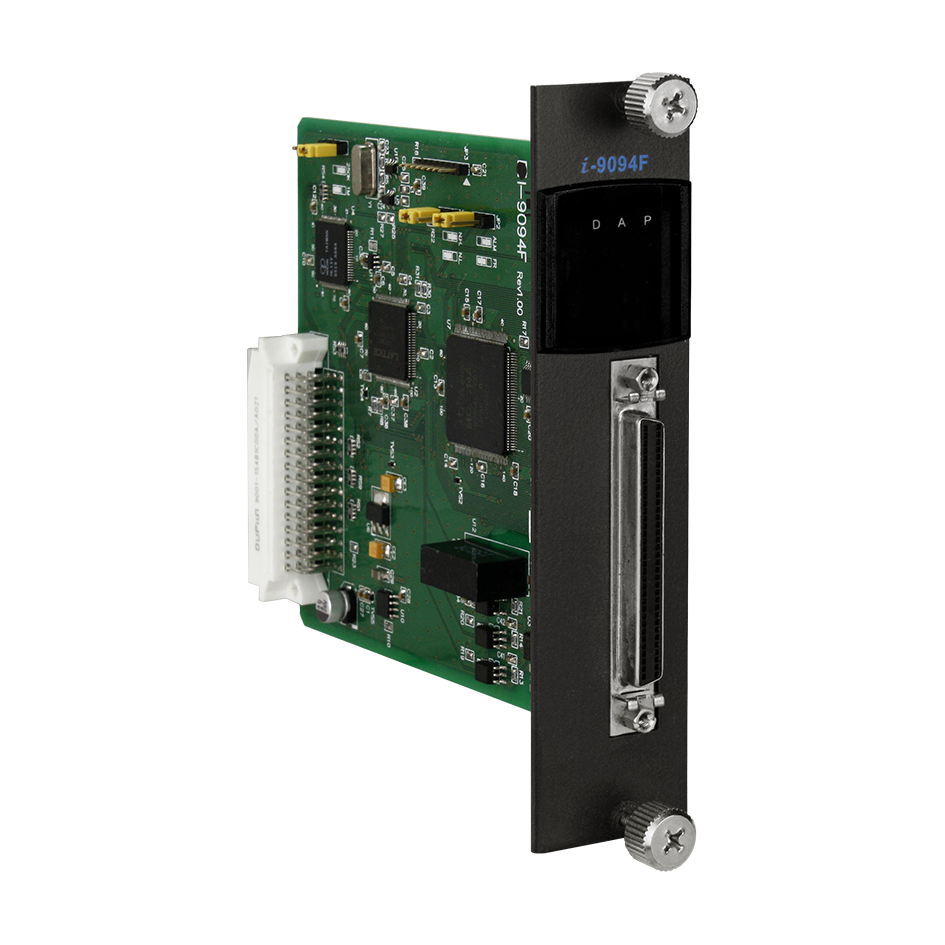
Модуль ICP DAS I-9094F, 4 канала энкодер/счетчик, 32 бит, параллельная шина
4-осевой высокоскоростной модуль управления сервоприводом с 1 портом FRNET для установки в контроллер.
- Удалённый склад мало · поставка от 7 дней
КП с итоговой ценой и сроком поставки — за 1 рабочий день
Работаем по счёту с юрлицами и госзаказчиками · доставка по РФ · подбор аналогов под проект
| Высота упаковки | 134 мм |
| Габаритные размеры, мм | 144x31x134 |
| Глубина упаковки | 144 мм |
| Количество каналов энкодер/частотомер/счетчик | 4 |
| Координаты | 4 |
| Максимальная частота счета | Квадрантный режим: 2 МГц, CW/CCW режим: 6 МГц, Импульсный / Направление: 6 МГц |
| Материал корпуса | Металл |
| Монтаж | В контроллер |
| Напряжение в закрытом состоянии | +0.8 В пост.тока макс. |
| Напряжение в открытом состоянии | +3.5 ~ 5 В пост.тока; +10 ~ 24 В пост.тока |
| Напряжение изоляции | 2500 В |
| Объём упаковки | 0.598 л |
| Программируемый фильтр | 1 ~ 250 мкс |
| Рабочая влажность, % | 10 ~ 90, без образования конденсата |
| Рабочая температура | 25 °C |
| Разрешение энкодера | 32 бит |
| Режим счетчика | Квадрантный, CW/CCW, Импульсный / Направление |
| Системные индикаторы | 1 индикатор питания/12 индикаторов передачи данных |
| Температура хранения | 30 °C |
| Тип | Энкодер |
| Тип шины модуля | Параллельная |
| Ток на входе | 0.5 |
| Ширина упаковки | 31 мм |
Ключевые особенности
- 4 канала энкодер/частотомер/счетчик, 4 координаты
- Максимальная частота счета: 2 МГц в квадрантном режиме, 6 МГц в CW/CCW и импульсный/направление
- Разрешение счетчика/энкодера 32 бит
- Программируемый фильтр 1 ~ 250 мкс
- Напряжение изоляции 2500 В
- Параллельная шина модуля, монтаж в контроллер
- Металлический корпус, рабочая температура -25 ~ +75 °C
Совместимость и применение
Устанавливается в контроллер; тип шины модуля — параллельная. 1 порт FRNET.
Описание
Модуль предназначен для высокоскоростного счета и обработки сигналов энкодеров в составе системы управления. Поддерживает квадрантный режим, CW/CCW и импульсный/направление, что позволяет подключать энкодеры и датчики с разными форматами выходных сигналов.
Применяется для задач управления сервоприводами и позиционирования по 4 осям. Монтаж выполняется непосредственно в контроллер, связь с системой — по параллельной шине, дополнительно доступен порт FRNET.
Похожие товары

С этим товаром покупают